Zelfrijdende auto’s staan al langer in de belangstelling. Hoewel er nog geen volledig zelfrijdende auto’s bestaan, hebben we wel auto’s met geavanceerde rijhulpsystemen (ADAS) die automatisch kunnen sturen, van rijstrook kunnen wisselen, automatisch kunnen parkeren en adaptieve cruisecontrol.
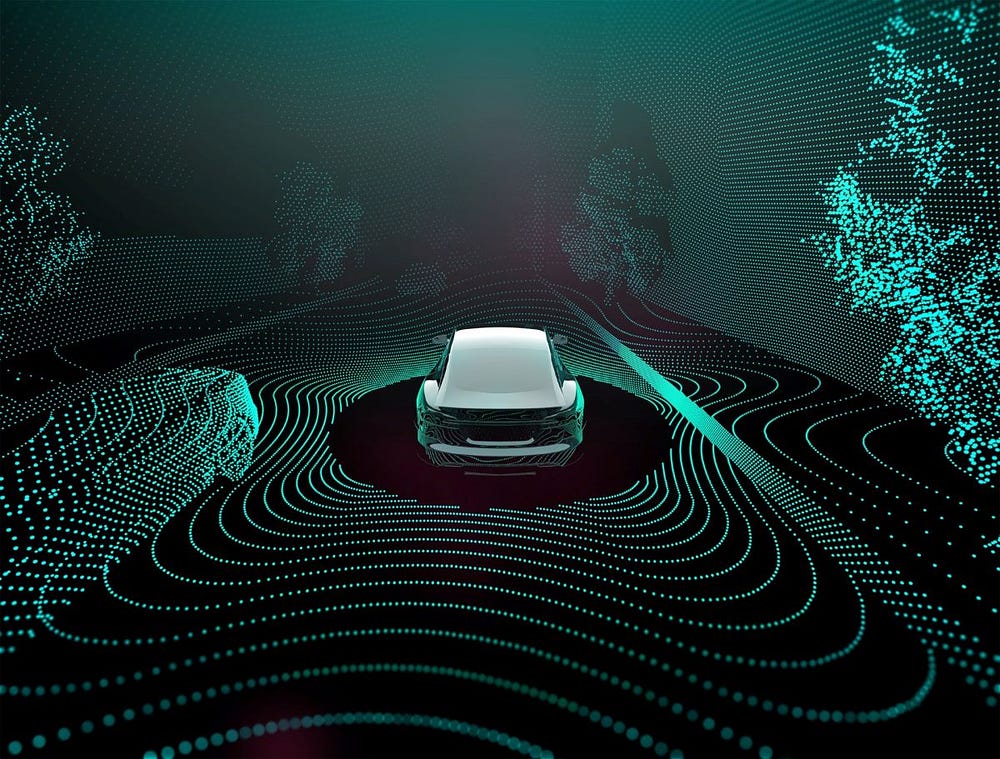
Zelfrijdende auto's zijn sterk afhankelijk van machine vision-systemen om de omgeving te herkennen en beslissingen te nemen op basis van de verkregen informatie. Deze technologie kan een verscheidenheid aan hardware en software omvatten waarmee auto's afbeeldingen en video kunnen analyseren en deze kunnen gebruiken voor navigatie, ongevallenpreventie en een algehele verbeterde rijervaring.
Een zelfrijdende auto gebruikt verschillende sensoren voor zijn rijhulpsysteem, waarbij machine vision de belangrijkste methode is voor het detecteren, identificeren en berekenen van de afstand tussen objecten en de algemene omgeving. Zonder machine vision is het zeer onwaarschijnlijk dat er zelfrijdende auto’s met cruise control en semi-automatisch rijden zullen ontstaan.
In dit artikel onderzoeken we de basisprincipes van machine vision-technologie en het belang ervan in zelfrijdende auto's. We gaan dieper in op hoe deze technologie werkt en hoe deze helpt de doelen van geautomatiseerd rijden te bereiken. We zullen ook de uitdagingen bespreken waarmee machine vision-technologie wordt geconfronteerd en de verwachte toekomstige innovaties op dit gebied. Verifiëren Alles wat je moet weten over zelfrijdende auto's en hoe ze werken.
Snelle links
Wat is machinevisie?
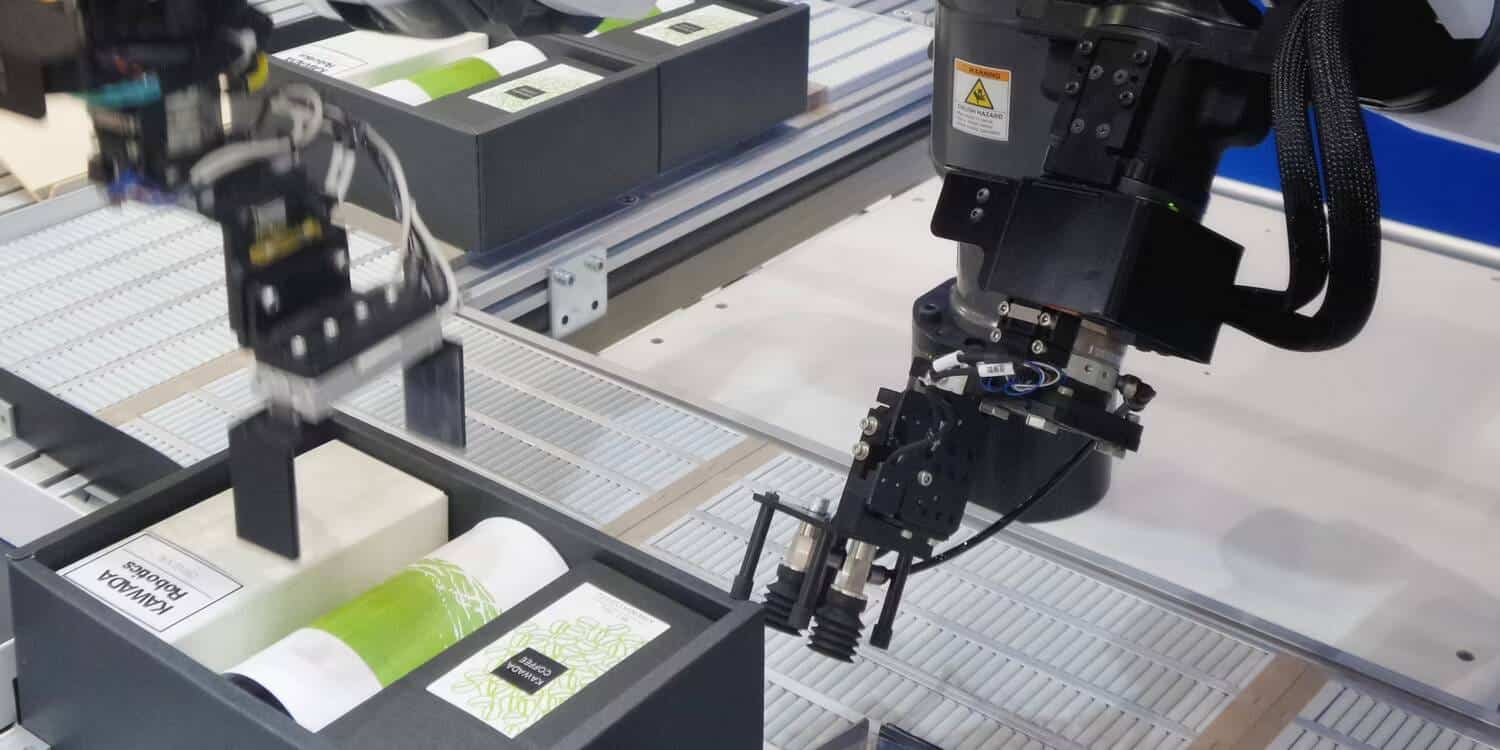
Machine vision is een technologie waarmee machines objecten in hun omgeving kunnen zien en herkennen. Het is een subset van computer visie Die zich richt op industriële toepassingen van visiegerichte objectdetectie in autonome machines zoals robots en voertuigen.
De huidige machinevisie maakt gebruik van deep learning AI-algoritmen zoals convolutionele neurale netwerken (CNN's) om robuuste, goed gegeneraliseerde modellen te creëren die objecten in verschillende omstandigheden nauwkeurig kunnen identificeren. Het maakt het mogelijk om machine vision te implementeren bij verschillende taken die een hogere betrouwbaarheid vereisen in de productie, landbouw, robotica en auto's.
Hoe werkt machine vision in zelfrijdende auto’s?
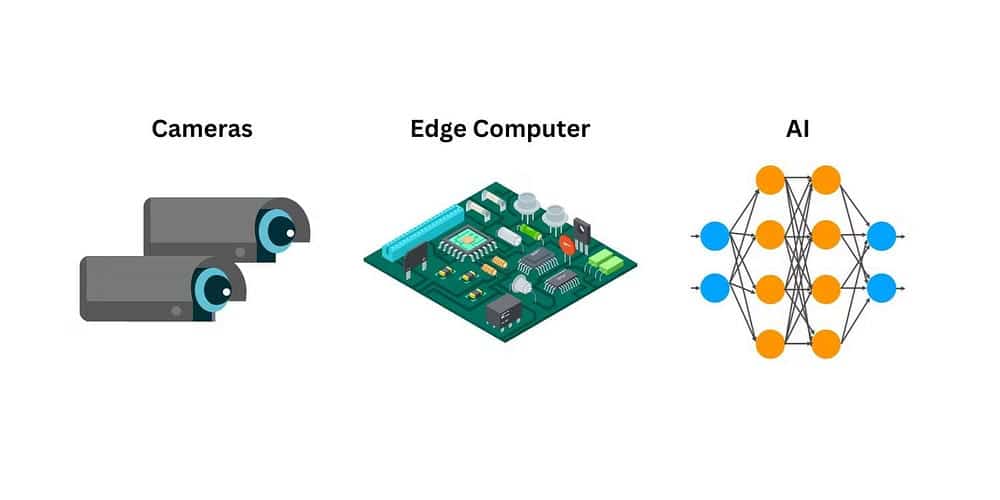
Machine vision in zelfrijdende auto’s kan doorgaans in drie delen worden verdeeld: het camerasysteem, verwerking (edge computing) en kunstmatige intelligentie. Met dit technologiepakket kunnen autonome auto’s tijdens het rijden verschillende signalen en obstakels zien, erover nadenken en identificeren. Laten we elk onderdeel diepgaand bespreken om te begrijpen hoe deze technologieën met elkaar verbonden zijn om een machinevisie voor een zelfrijdende auto te vormen.
Camerasysteem
Machine vision vertrouwt op camerasystemen om visuele informatie over de omgeving te verzamelen. Zelfrijdende auto's gebruiken meerdere camera's die rond de auto zijn geïnstalleerd om zoveel mogelijk visuele informatie te verzamelen.
In machinevisiecamera's worden twee hoofdsensoren gebruikt: complementaire metaaloxide halfgeleiders (CMOS) en ladingsgekoppelde apparaten (CCD). Voor zelfrijdende auto's wordt vaak de voorkeur gegeven aan CMOS-technologie vanwege de hoge uitleessnelheid, krachtige elektronica en parallelle verwerkingsmogelijkheden, waardoor het de snelste sensor is. Oplossingen zoals verschillende verlichtingsmodi, digitaal nachtzicht en filters kunnen de CMOS-sensor helpen tijdens minder dan ideale lichtomstandigheden.
Bij zelfrijdende auto's worden camera's op bepaalde afstanden van elkaar geïnstalleerd om een stereoscopisch beeld te produceren. Stereoscopisch zicht is het vermogen om twee of meer visuele inputs te combineren, waardoor een gevoel van diepte of driedimensionaliteit in objecten en de omgeving ontstaat. Hierdoor kunnen auto's op hun beurt trianguleren en de geschatte afstand tussen het object en de auto berekenen.
Omdat mensen twee ogen hebben, profiteren we ook van stereovisie. Je kunt deze visie zelf ervaren; Sluit één oog en pak een klein voorwerp van je bureau. Plaats uw hand op de zijkant van het voorwerp en zorg ervoor dat de punt van het voorwerp minstens vijf centimeter verwijderd is. Probeer een paar seconden te pauzeren en merk op hoe zeker u bent van uw benadering. Probeer nu beide ogen te openen en zie hoeveel beter uw gevoel voor diepte is geworden. Verifiëren Hoe werkt een 360° surround camera in een auto?
Edge-computing
Edge computing is het proces waarbij de informatieopslag- en computermogelijkheden van het apparaat dat de gegevens produceert en de gebruikers die ermee interacteren, samen worden gebracht. Traditioneel brachten applicaties gegevens van slimme apparaten, zoals sensoren en smartphones, over naar een centraal datacenter voor verwerking. De ongekende complexiteit en het gegevensvolume overtroffen echter de mogelijkheden van het netwerk. Edge computing-systemen brengen de verwerkingskracht dichter bij gebruikers en apparaten, waardoor de applicatieprestaties dramatisch worden verbeterd, de netwerkbandbreedtevereisten worden verminderd en snellere, realtime inzichten worden geboden.
Terwijl het camerasysteem in de zelfrijdende auto data verzamelt, verwerkt de computer in de auto (edge processor) alle input in realtime om het systeem direct op de hoogte te houden van de toestand van de omgeving. Hoewel typische machine vision-taken geld kunnen besparen door het gebruik van cloud computing, zijn er simpelweg te veel risico's voor zelfrijdende auto's om verbinding te maken met de cloud, ook al komt dit doordat het proces van machine vision-eisen wordt uitbesteed.
Het gebruik van een geavanceerde computer voor het verwerken van invoergegevens elimineert latentieproblemen en zorgt ervoor dat gegevens in realtime worden ontvangen, verwerkt en verzonden. Geavanceerde computers voor zelfrijdende auto's maken gebruik van gespecialiseerde computers die AI grafische processors integreren, zoals NVIDIA's Tensor Core en CUDA Cores. Verifiëren Wat zijn AMD Instinct AI-versnellers?
Algoritmen voor kunstmatige intelligentie
Algoritmen zijn altijd een belangrijk onderdeel geweest van machine vision. Het algoritme zorgt ervoor dat de computer alle patronen, vormen en kleuren van het camerasysteem kan herkennen. Het gebruik van kunstmatige intelligentie in plaats van traditionele machine vision-algoritmen vergroot het vermogen van een zelfrijdende auto om op betrouwbare wijze objecten, straatnaamborden, wegmarkeringen en verkeerslichten te identificeren. Er worden veel kunstmatige intelligentie-algoritmen gebruikt om zelfrijdende auto’s te trainen. De meest populaire zijn onder meer:
- YOLO (You Only Look Once): Een real-time objectdetectiealgoritme dat objecten in het gezichtsveld van de auto identificeert en volgt.
- ZIFTEN (Scale-Icar's Feature Conversion): Het wordt gebruikt om kenmerken te extraheren en helpt de auto onderscheidende oriëntatiepunten en objecten in zijn omgeving te herkennen.
- Histogram van gerichte gradiënten (HOG): Het wordt gebruikt voor objectherkenning en richt zich op het extraheren van lokale patronen en gradiënten uit afbeeldingen.
- TextonBoost: Een algoritme dat helpt bij het identificeren van objecten door texturen in de omgeving te analyseren.
- AdaBoost: AdaBoost wordt gebruikt om gegevens te classificeren en combineert verschillende zwakke classificaties om robuuste beslissingen te nemen over objecten en obstakels op het pad van een voertuig.
Het belang van machine vision in zelfrijdende auto’s
Machine vision is de belangrijkste manier waarop een zelfrijdende auto zijn omgeving waarneemt en begrijpt. Zonder machinevisie zouden zelfrijdende auto’s zeer waarschijnlijk naar niveau één op de schaal van voertuigautonomie worden gedegradeerd en wellicht nooit volledige autonomie bereiken.
Dankzij machine vision kunnen zelfrijdende auto’s nu objecten classificeren, rijstroken en signalen detecteren, borden identificeren en verkeer herkennen.
Hoewel veel zelfrijdende auto's nu verschillende sensoren gebruiken, zoals LIDAR, RADAR en SONAR, zijn ze allemaal sterk afhankelijk van machinevisie om de omgeving te zien, objecten te identificeren en de betekenis van borden en verkeerslichten op de weg te begrijpen. Al deze extra sensoren zijn er alleen maar om het machinezicht te verbeteren en de veiligheid van mensen, dieren en eigendommen te vergroten.
Machine vision kan echter autonoom werken zonder de hulp van andere sensoren, waardoor automatische besturingsmogelijkheden worden geboden. In feite hebben Tesla's nieuwste zelfrijdende auto's het radarsysteem achter zich gelaten en vertrouwen ze nu uitsluitend op de machinevisie van het Autopilot-systeem.
Hoewel dit niets betekent als het gaat om het in twijfel trekken van het nut van andere sensortechnologieën, toont het wel het belang en de kracht van machinevisie in zelfrijdende auto's aan. Verifiëren De meest geavanceerde rijhulpsystemen in auto's.
veelgestelde vragen
Q1. Wat is machine vision-technologie in zelfrijdende auto’s?
Machine vision-technologie is een systeem dat afhankelijk is van hardware en software om afbeeldingen en videoclips te analyseren en te gebruiken, zodat zelfrijdende auto's hun omgeving kunnen herkennen en tijdens het rijden de nodige beslissingen kunnen nemen.
Vraag 2. Hoe werkt machine vision-technologie in auto's?
De auto is uitgerust met meerdere camera's en sensoren die beelden en video's van de omgeving vastleggen. Deze gegevens worden verwerkt met behulp van geavanceerde software om beelden te analyseren en verschillende objecten en oriëntatiepunten op de weg te herkennen.
Q3. Wat is het belang van machine vision-technologie bij autonoom rijden?
Machine vision-technologie is van fundamenteel belang voor autonoom rijden, omdat het verkeerslichten, andere voertuigen en obstakels op de weg kan herkennen. Deze live-informatie vormt de basis voor geautomatiseerde besluitvorming, waaronder het sturen van voertuigen en het vermijden van ongevallen.
Q4. Wat zijn de uitdagingen waarmee machine vision-technologie wordt geconfronteerd?
Uitdagingen waarmee machine vision-technologie wordt geconfronteerd, zijn onder meer factoren als ongunstige weersomstandigheden zoals mist en regen, problemen met het herkennen van objecten in volledige duisternis, en gegevensbescherming en privacy.
Vraag 5. Wat zijn de verwachte toekomstige ontwikkelingen op dit gebied?
Er wordt verwacht dat machine vision-technologie voortdurend zal evolueren, met betere toepassingen van kunstmatige intelligentie en verbeterde detectie- en beeldherkenningsmogelijkheden. Het is ook mogelijk om het gebruik van deze technologie uit te breiden naar andere gebieden buiten auto's. Verifiëren Hoe werkt cruisecontrol in voertuigen?
De toekomst van machine vision in zelfrijdende auto’s
Machine vision is de basis van zelfrijdende auto’s. Met machine vision kunnen auto’s de omgeving zien en waarnemen, net zoals mensen dat doen. Hoewel er nog uitdagingen blijven bestaan, kunnen de voordelen van machine vision op het gebied van veiligheid en navigatie niet worden onderschat. Wat de toekomst van zelfrijdende voertuigen betreft, zullen eventuele extra ontwikkelingen op het gebied van kunstmatige intelligentie, edge computing en/of cameratechnologie zelfrijdende auto’s efficiënter maken, waardoor ze waarschijnlijk naar een hoger automatiseringsniveau zullen gaan. Je kunt nu bekijken Hacks voor opladers voor elektrische auto's: moet u zich zorgen maken?